2026年10月20日、午前4時41分。まだ暗い種子島の空を、H3ロケット10号機の炎が切り裂きました。載っていたのは、火星の衛星フォボスから砂を持ち帰る日本の探査機「MMX」です。JAXAは打ち上げから約1時間11分後、MMXが予定どおりロケットから離れ、火星へ向かう軌道に入ったと発表しました。
この探査の行く手には、ロケットの力だけでは越えられない壁があります。地球から火星までは、電波でも片道で最大22分あまりかかる「通信の壁」です。地上から「止まれ」と送っても、届くころには探査機はもう進んでしまっています。MMXはこの壁を、カメラの画像から自分の位置を割り出し、危険を判断して降りる自律の技術で乗り越えます。そして世界の宇宙機関では、火星探査車に載ったAIや、宇宙で動くAIの研究開発が急速に進んでいます。この記事では、MMXの打ち上げの意味と自律の技術の仕組み、NASAやESAが進めるAIの最前線、そして皆さんの暮らしへのつながりまでを、公式の発表をもとに解き明かします。
- H3ロケット10号機は、2025年12月の失敗から立て直し、3回連続の成功でMMXを火星へ送り出しました。
- MMXは、火星の衛星から試料を持ち帰る世界初の挑戦です。2027年に火星圏に着き、2031年に10グラム以上の砂を地球へ届ける計画です。
- 地球と火星の間には片道最大22分あまりの通信の遅れがあり、着陸や走行の瞬間の判断は探査機の中の自律技術が担います。
- NASAの火星探査車には、自動運転と、調べる岩を選ぶAIが載っています。2025年12月には、走行ルートをClaudeが計画した初の走行にも成功しました。
- これからは、地図なしで小惑星へ向かう航法、雲を見分けて撮る衛星、宇宙で動くAIの基盤モデルなど、宇宙のAIの研究開発がさらに進みます。
- 宇宙で鍛えられた「自分で見て判断する技術」は、自動運転や災害時のロボットなど、地上の暮らしにもつながっています。
01H3ロケット10号機、何がすごかったのか
今回の打ち上げは、H3ロケットにとって特別な意味を持っていました。宇宙ニュースサイトsoraeによると、10号機は第1段のLE-9エンジン2基と固体ロケットブースター4本、長さ16.4メートルの「ロングフェアリング」を組み合わせたH3-24Lという形で、この組み合わせでは初めての飛行でした。H3が惑星間の宇宙へ探査機を送り出したのも、今回が初めてです。
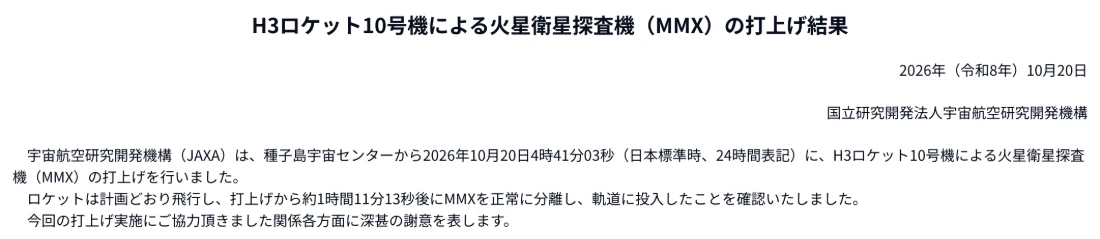
H3の歩みには、つまずきもありました。2025年12月の8号機は、衛星を載せる台座の部材がはがれたことが原因で打ち上げに失敗しました(科学技術振興機構 サイエンスポータル)。対策をとったうえで2026年6月の6号機、8月の9号機と成功を重ね、今回の10号機で3回連続の成功となりました。時事通信は、H3の成功率が80%になったと伝えています。
MMXはもともと、もっと早く打ち上げる予定でした。読売新聞は、H3の開発の遅れで打ち上げが2年延びていたと報じています。打ち上げ後の会見では、MMXの責任者である川勝康弘教授が「探査機が安定した状態にあると確認した」と述べました。2025年に運用を終えたH-IIAロケットに代わり、月や惑星の探査を日本のロケットで担う体制が、ここで本格的に動き出したことになります。
02MMXとは? 「火星の月」から砂を持ち帰る世界初の挑戦
MMX(Martian Moons eXploration)は、火星の2つの衛星のうち大きいほうのフォボスに降り立ち、砂や岩を採って地球へ持ち帰る計画です。JAXAの公式サイトは、火星の衛星系から試料を持ち帰る世界初のミッションで、JAXAが主導する国際共同ミッションだと紹介しています。
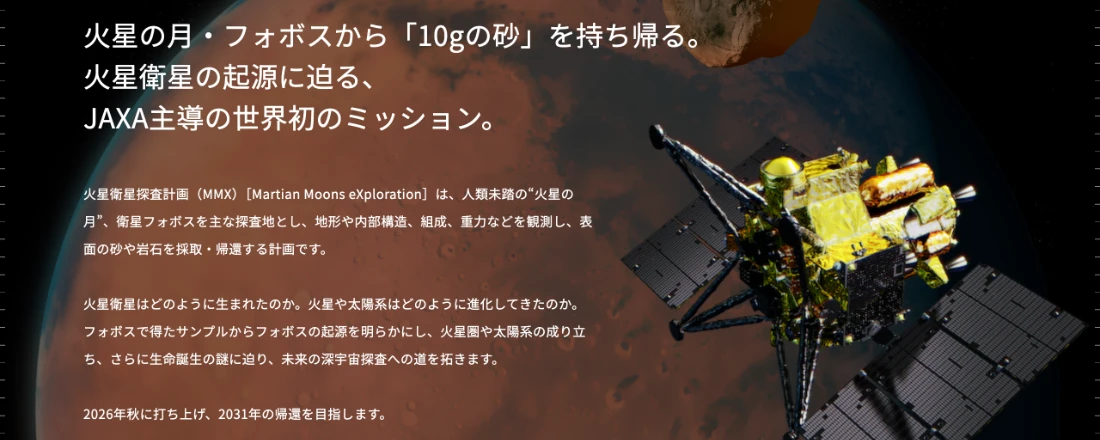
なぜフォボスなのでしょうか。フォボスがどうやって生まれたのかは、まだ分かっていません。外から飛んできた小惑星を火星が捕まえたという説と、大昔に火星へ巨大な天体がぶつかり、飛び散った破片が集まってできたという説があります。持ち帰った砂を調べれば、どちらが正しいかに決着がつくかもしれません。もし後者なら、フォボスの砂には古い火星のかけらが含まれている可能性があります。
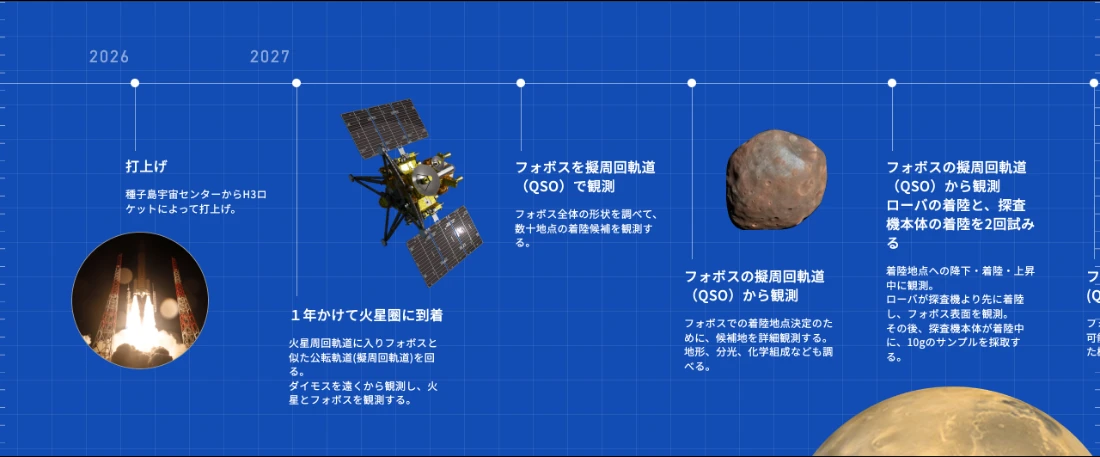
| 時期 | 予定 |
|---|---|
| 2026年10月20日 | H3ロケット10号機で打ち上げ |
| 2027年8月 | 火星圏に到着(sorae)。フォボスに似た軌道を回る「擬周回軌道」から観測を始める |
| 2027〜2030年 | フォボスを詳しく観測し、着陸候補を数十地点調べる。ローバーが先に着陸し、探査機本体は2回の着陸で10グラム以上の試料を採る。もう1つの衛星ダイモスも観測 |
| 2030年 | 火星圏を出発し、約1年かけて地球へ |
| 2031年(7月予定) | 試料の入ったカプセルを切り離し、オーストラリアで回収 |
探査機の大きさは高さ5.3メートル、全長9.0メートル、幅4.5メートル。13の観測機器などを積み、往復5年の旅に出ています。
03片道最大22分、宇宙には「通信の壁」がある
地球と火星は、それぞれ太陽の周りを回っているため、距離が大きく変わります。欧州宇宙機関(ESA)の資料は、火星の地表との通信にかかる時間を、片道で最短約3分半、最長で22分を超えるとしています。光の速さで進む電波でも、これだけ時間がかかるのです。
たとえば火星の近くで、探査機のカメラが着陸予定地点に大きな岩を見つけたとします。その画像が地球に届くまでに最大で22分あまり。人が判断して「よけろ」と送り返すと、さらに同じだけ時間がかかります。往復で45分近く待つ間に、降下中の探査機は地面に着いてしまいます。
そのため、遠い宇宙の探査では、人は前もって計画と判断のルールを決め、その場の判断は探査機自身に任せるという分担が基本になります。日本はこの分野で実績を積み重ねてきました。小惑星探査機「はやぶさ2」は2019年、地表に落とした目印(ターゲットマーカー)を手がかりに、小惑星リュウグウへのピンポイントの着地に成功しています(マイナビニュース)。2024年1月には、月着陸実証機「SLIM」が、カメラの画像と地図を照らし合わせて自分の位置を割り出す「画像照合航法」で、目標から約55メートルの地点に降り、100メートル以内の精度という目標を達成しました(内閣府 宇宙政策委員会の資料)。
SLIMの「見て、位置を知り、安全な場所を選ぶ」仕組み
SLIMの画像照合航法は、画像から地形を見分ける技術と、自分で判断する技術を、宇宙用の小さな計算機で動くように作り込んだ自律の技術です。JAXA宇宙科学研究所の解説をもとに、流れを整理します。
手のひらサイズのロボット「LEV-2」も自分で判断した
SLIMから月面に降りた変形型の小型ロボット「LEV-2(SORA-Q)」も、自律の技術を月面で実証しました。JAXAの発表(2026年6月18日)によると、LEV-2は約108分の動作中に機体の中で240回の画像処理を行い、着陸機SLIMを正しく認識していたことがデータの解析で確かめられました。撮った画像の中から重要なものを自分で選んで送り、姿勢の異常を見つけると自分で立て直しています。この成果は、2026年6月に米国の学術誌「Science Robotics」に論文として掲載されました。
04MMXを支える「自分で見て判断する」技術
MMXにも、この自律の技術が欠かせません。大きく分けて、探査機本体の着陸と、ローバー(探査車)の走行の2つの場面で使われます。MMXの頭脳になるのは、カメラの画像から見て、位置を割り出し、危険を判断する自律の技術です。決められた手順を確実に実行することを最優先に作られています。
探査機本体:高度ごとに「見る技術」を切り替えて降りる
JAXAの公式の連載「MMXの航法誘導制御系の挑戦:フォボスへの自律降下技術」(ISASニュース2025年11月号)によると、地球からの電波が届くまでに4〜20分かかるため、フォボスの近くでは、降下・着陸・離陸の一連の手順を探査機が自分で実行します。探査機の「目」になるのは、レーザー高度計、広い範囲を写す広角航法カメラ、遠くを細かく写す狭角航法カメラ、そして機体の動きを測る慣性センサーです。
着陸地点を選ぶまでは、人と探査機が時間をかけて準備します。MMXはフォボスの全体の形を調べ、数十か所の着陸候補を観測して、地形や光の反射、化学組成から降りる場所を決めます(JAXA MMX「ミッション」)。そして降下が始まると、探査機は高度に合わせて「見る技術」を切り替えていきます。
カメラの画像から得た位置と、レーザー高度計や慣性センサーの値は、「拡張カルマンフィルター」という計算でひとつにまとめ、最も確からしい位置と速度を推定します。この仕組みは、地上でCGで作ったフォボスの画像を探査機の計算機に見せ、降下の手順をまるごと動かす試験で確かめられ、10メートル四方の目標の中に十分な精度で降りられることが確認されました。
砂を採る場面でも画像の技術が働きます。JAXAの連載(ISASニュース2025年12月号)によると、探査機の地形計測センサーは、撮った画像から半径1メートルの地形を3次元で復元します。砂を採る装置は、目印(ターゲットマーカー)を使った画像解析で、採った砂の入った筒を誤差1ミリの精度で格納部へ運びます。
ローバー「IDEFIX」:フォボスを走る世界初の車
MMXには、フランス国立宇宙研究センター(CNES)とドイツ航空宇宙センター(DLR)が共同で開発した、重さ25キログラムのローバー「IDEFIX(イデフィックス)」が載っています。DLRによると、IDEFIXは探査機から地表40〜100メートルの高さで切り離され、何度か小さく跳ねたあと、自分で起き上がって活動を始めます。
CNESの発表(2025年12月18日)によると、2025年11月下旬にドイツ・ミュンヘン近郊のDLRの施設で、フォボスの地形を再現した試験場を使い、試作機で自動走行の試験が行われました。CNESは、地上から送られた目標に向かってローバー自身が進路を決め、途中の大きな岩をよけて進む仕組みだと説明しています。CNESによると、IDEFIXにはCNESとDLRの2つの自動走行の仕組みが積まれています。前方の2台のカメラの画像を使い、写りに合わせて露出を自分で調整しながら、障害物と影になった危険な場所を見分けます。DLRの仕組みは、安全な走行を助けると同時に、新しい技術を試す実験も兼ねています。DLRの論文(2025年)は、その機能として、カメラの画像を使った岩の分析や、複数のロボットで位置と地図を同時に作る技術などを挙げています。最初は地球から送る走行計画に沿って動き、段階的に自分で走る範囲を広げていく計画です。成功すれば、IDEFIXはフォボスに降りて走る初めての車になります。
05NASAの火星探査車に「載っているAI」と、Claudeが計画した走行
火星では、すでにAIが探査の現場で働いています。NASAの火星探査車には、地上の指示を待たずに走り、調べる岩まで自分で選ぶAIが載っています。
AutoNav:火星を自分で判断して走る
パーサヴィアランスの自動運転の仕組み「AutoNav」は、カメラで周りの地形を立体的にとらえ、危険な岩や段差を避ける道を自分で選んで走ります。NASA JPLの研究チームが学術誌「Science Robotics」に発表した論文によると、火星での最初の1年に走った17.7キロメートルのうち、88%をAutoNavが判断しました。人の確認なしに699.9メートルを走るという記録も打ち立てています。
AEGIS:調べる岩をAIが選ぶ
もう1つが、観測する岩をAIが選ぶ「AEGIS(イージス)」です。NASA JPLのAIの研究部門によると、AEGISはカメラの画像から岩の輪郭を見つけ、大きさや形、明るさなどの特徴を取り出します。そのうえで、科学者があらかじめ決めた「調べたい岩の条件」に照らして候補に順位をつけ、最も合う岩をレーザーの分析装置で調べます。
| 探査車 | AEGISの使用開始 | AIが選んだ岩の数(2026年5月11日時点) |
|---|---|---|
| キュリオシティ | 2016年5月から日常の観測に使用 | 596か所 |
| パーサヴィアランス | 2022年5月18日に初使用 | 293か所 |
キュリオシティでは、導入から最初の4年間で、科学者が望む種類の岩を選べた割合が86%を超えました。狙いを定めずに観測した場合の20%未満と比べて、大きな差です。AIが選んだ岩から、塩素が特に多い岩や、古い熱水の跡を示す物質が見つかるなどの発見も生まれています。走ったあとの待ち時間に、地上との通信を待たずに観測を進められるのが強みです。
Claude:地上で走行ルートを計画する
AIは、地上の計画づくりでも働き始めています。その象徴が、NASAのジェット推進研究所(JPL)の発表です。
NASA JPLの発表によると、火星探査車パーサヴィアランスは2025年12月8日と10日、AIが計画したルートで走りました。地球以外の天体で、AIが計画した走行はこれが初めてです。計画を担ったのは、Anthropic社のAI「Claude」でした。
| 項目 | 内容 |
|---|---|
| 走行した日 | 2025年12月8日と10日(火星の日で1707日目と1709日目) |
| Claudeの役割 | 上空から撮った火星の画像や地形のデータを読み取り、探査車が通る中継地点(ウェイポイント)を決める |
| 使った道具 | JPLの技術者が開発者向けの「Claude Code」で作業の流れを組み、長年の走行の記録を与えた(Anthropic) |
| 距離 | 岩の多い約400メートルのルート |
| 確かめ方 | 探査車の動きを再現するシミュレーションで、50万を超える変数を使って位置と危険を確認してから送信 |
| 人の手直し | 技術者が確認し、修正は小さなもの。狭い通路の区間は、運用担当者がより細かく分けた |
| 期待される効果 | ルート計画にかかる時間を半分にできるとJPLのチームは見込む |
ここで大事なのは、AIが計画を作り、人とシミュレーションが確かめてから送るという順番です。AIに丸ごと任せるのではなく、人の仕事の中でいちばん時間がかかる下ごしらえをAIが引き受け、人は確認と判断に集中する。この分担は、宇宙に限らず、皆さんの職場でAIを使うときの手本にもなります。
06これから研究開発が進む宇宙のAI
宇宙のAIは、これからさらに大きく進もうとしています。各国の宇宙機関や企業が進めている研究開発のうち、特に注目したいものを紹介します。
地図なしで小惑星へ向かう「自動航法」:ESAのHera
欧州宇宙機関(ESA)の小惑星探査機「Hera(ヘラ)」は、2022年にNASAの探査機DARTが体当たりした小惑星の様子を調べるため、2026年末に小惑星ディディモスへ到着する予定です。ESAの発表(2025年3月25日)によると、Heraは事前の地図がなくても、カメラの画像からクレーターや岩などの目立つ地形を最大100個とらえ、そのうち6個を使って自分の位置と向きを割り出します。2025年3月12日に火星の近くを通過した際、約20分間この仕組みを動かし、地図にない地形を追い続けることに成功しました。
雲を見分けて撮る衛星:NASA JPLのDynamic Targeting
NASA JPLは、衛星が進む先の地表を先に撮って雲などを見分け、撮る価値のある場所を自分で選んで撮る「Dynamic Targeting」を開発しています。JPLの論文によると、2025年に小型衛星「CogniSAT-6」に載せたAIで、雲を避けて撮る動作を軌道上で実証しました。同じ考え方は、火山の噴火や森林火災をすばやくとらえる観測にも生かせます。
宇宙で動く「基盤モデル」
ChatGPTやClaudeの土台にも使われる、大量のデータで学んだ汎用のAIを「基盤モデル」と呼びます。NASAの発表(2026年5月7日)によると、NASAとIBMが公開した地球観測の基盤モデル「Prithvi」を小さくして、オーストラリアの衛星と国際宇宙ステーションに載せ、洪水と雲を宇宙で見分けることに成功しました。地球観測の基盤モデルが宇宙で動いたのは初めてです。データを地上に送る前に宇宙で分析できるため、通信の量を大きく減らせます。NASAは、将来は人の言葉で衛星とやり取りできる可能性にも触れています。
月のAI基盤モデル:日本の「かぐや」のデータも活用
IBMとNASAは2026年9月10日、月の研究のためのAI基盤モデルを無料で公開しました。NASAの月探査機に加えて、JAXAの月周回衛星「かぐや」のデータも学習に使っています。月の影の中で氷がありそうな場所を推定する誤差を、比べた従来のモデルより最大22%減らし、メートル単位でクレーターを見つけて分類できます。クレーターの地図は、安全な着陸地点を選ぶための大切な材料になります。
日本の研究:深層学習で地形を見分けるローバーと、話せる探査機
日本でも研究が進んでいます。東京大学とJAXA宇宙科学研究所は、深層学習で「タイヤが滑りやすい地形」や「画像の特徴が少ない地形」を見分け、ローバーが自分の位置の測り方を自動で切り替える技術を開発しました(日刊工業新聞 ニュースイッチ)。さらにJAXAは、民間企業イディナと、人工衛星や探査機に固有の声や話し方を持たせ、会話の形で運用できるAI「Mission Buddy」の開発に、2026〜2027年度に取り組みます(Forbes JAPAN)。
| 研究開発 | AIがすること | 時期 |
|---|---|---|
| ESA「Hera」 | 地図なしで地形をとらえ、自分の位置と向きを割り出す | 2025年3月に試験、2026年末に小惑星へ |
| NASA JPL「Dynamic Targeting」 | 先を見て雲を見分け、撮る場所を自分で選ぶ | 2025年に軌道上で実証 |
| 宇宙で動く基盤モデル「Prithvi」 | 洪水や雲を宇宙で見分け、送るデータを減らす | 2026年5月に発表 |
| 月のAI基盤モデル | 氷のありそうな場所の推定、クレーターの検出 | 2026年9月に公開 |
| 東京大学・JAXA | 深層学習で地形を見分け、位置の測り方を切り替える | 研究段階 |
| JAXA・イディナ「Mission Buddy」 | 探査機と会話の形でやり取りする | 2026〜2027年度 |
07宇宙のAIは、私たちの暮らしをどう変えるか
「火星の話は遠い」と感じるかもしれません。けれども、通信が届かない場所で、機械が自分で見て判断する技術は、地上でも求められています。AQUAが特に結びつきが強いと考える分野を3つ挙げます。
もう1つ見逃せないのは、仕事と産業への影響です。H3ロケットが安定して飛ぶようになれば、日本から探査機や衛星を打ち上げる機会が増えます。ロケットや探査機の部品をつくる町工場から、データを解析するソフトウェアの会社まで、宇宙の仕事の裾野は広がっています。宇宙で求められる「間違えない自律技術」の考え方は、地上のAIの安全性を高めるうえでも生きてきます。
08AIに任せる危うさと、人の役割
宇宙のAIは、失敗が許されない場面で使われます。だからこそ、どこまでAIに任せ、どこで人が確かめるのかが、地上以上に厳しく決められています。
| 心配なこと | 宇宙の現場の対策 | 地上でAIを使うときのヒント |
|---|---|---|
| AIの判断が間違える | シミュレーションで事前に確かめる。NASAは50万超の変数で検証した | AIの答えは、送る前・使う前に必ず確かめる |
| 想定外の地形や状況 | 危ない場所を見つけたら止まる・よける、という安全側のルールを組み込む | AIに「分からないときは止まる」条件を伝えておく |
| ソフトの設定ミス | 本番前に何度も試験する。IDEFIXの試験では、左右のカメラがソフトの上で逆になっている問題が見つかり、修正された(CNES) | 小さく試してから本番に使う |
| 最後の責任 | 計画と許可は人が出す | AIに作らせても、決めて責任を持つのは人 |
IDEFIXのカメラの件は、試験の大切さをよく表しています。左右のカメラが入れ替わったままでは、立体的に見る仕組みが正しく働きません。フォボスに着いてから気づいたのでは手遅れです。地上の試験で問題を見つけて直せたことこそ、自律の技術を安全に使うための仕組みが働いた証拠といえます。
09AIのプロとしての考察:「指示を待つAI」から「任せられるAI」へ
AIを仕事で毎日使う立場から見ると、宇宙探査はAIに仕事を任せるときの最も厳しい試験場です。地上のAIは、間違えても人がすぐに直せます。火星では、直すための指示が届くまでに最大で20分以上かかります。その環境で安全に働けるAIは、地上でも信頼できるAIの条件を先取りしていると考えます。
今回の流れを整理すると、宇宙探査の「自分で考える技術」には3つの層があります。1つ目は、MMXやIDEFIXのように決められた手順を確実に実行する自律の技術。2つ目は、AutoNavやAEGIS、Heraのように画像から学んだり見分けたりして現場で判断するAI。3つ目は、NASAとClaudeの例のように地上で計画を下ごしらえする生成AIです。これからの探査では、この3つがつながっていくはずです。地上の生成AIが大量の観測データから計画を作り、探査機の自律の技術がその場で微調整する。人はその両方の結果を確かめ、目標と安全の線を決める役に回ります。
この姿は、皆さんがChatGPTやClaudeで仕事を進めるときの理想形とも重なります。AIに下書きを任せ、確かめて、最後に人が決める。宇宙の現場が何十年もかけて磨いてきたこの順番は、AIを使いこなすいちばんの近道です。MMXが2031年に砂を持ち帰るころには、地上のAIも「任せられる相棒」へと大きく近づいているでしょう。
10これからの予定と、よくある質問
11まとめ
- H3ロケット10号機は2026年10月20日、3回連続の成功で、H3として初めて惑星探査機を送り出しました。
- MMXは、火星の衛星フォボスから10グラム以上の砂を持ち帰る世界初の挑戦。2031年の帰還を目指します。
- 地球と火星の間には片道最大22分あまりの通信の壁があり、MMXの着陸とIDEFIXの走行は自律の技術が担います。
- NASAの探査車には自動運転と岩を選ぶAIが載り、Claudeが計画した走行にも成功しました。
- 地図なしの自動航法、雲を見分ける衛星、宇宙で動く基盤モデルなど、宇宙のAIの研究開発が次々に進んでいます。
- 宇宙で磨かれた「AIが下ごしらえし、人が確かめて決める」形は、皆さんがAIを使う毎日の仕事にもそのまま生かせます。
5年後、MMXが持ち帰る小さなカプセルには、火星と太陽系の成り立ちの手がかりが詰まっています。その旅を支えるのは、ロケットの力と、遠い宇宙で自分で考える技術です。打ち上げのニュースをきっかけに、AIが人の手の届かない場所でどう働いているのか、ぜひ注目してみてください。
参考リンク
- JAXA「H3ロケット10号機による火星衛星探査機(MMX)の打上げ結果」(2026年10月20日)
- JAXA 火星衛星探査計画(MMX)公式サイト
- JAXA MMX「ミッション」
- sorae「JAXAが『H3』ロケット10号機を打ち上げ」(2026年10月20日)
- 時事ドットコム「火星衛星へ、探査機打ち上げ成功」(2026年10月20日)
- 読売新聞(Infoseekニュース)「MMX打ち上げ成功『2年お待たせした』」(2026年10月20日)
- サイエンスポータル「H3ロケット8号機失敗原因は『衛星搭載部の剥離』」
- ESA Nebula:火星との通信に関する研究(英語)
- 内閣府 宇宙政策委員会 資料(SLIMの着陸結果)
- JAXA ISAS「MMXの航法誘導制御系 ISC(GNC)の挑戦:フォボスへの自律降下技術」(ISASニュース2025年11月号)
- JAXA ISAS「フォボスを探査するロボット」(ISASニュース2025年12月号)
- JAXA ISAS「SLIMの月面ピンポイント着陸技術」
- JAXA「変形型月面ロボット『LEV-2』による月面実証成果の『Science Robotics』論文採択」(2026年6月18日)
- IEEE「The DLR Autonomous Navigation Experiment with the IDEFIX Rover」(2025年、英語)
- DLR「MMX and Idefix」(英語)
- CNES「MMX mission: behind the scenes of Idefix rover testing」(2025年12月18日、英語)
- Science Robotics「Autonomous robotics is driving Perseverance rover’s progress on Mars」(英語)
- NASA JPL AI「AEGIS」(英語)
- ESA「Hera asteroid mission tested self-driving technique at Mars」(2025年3月25日、英語)
- arXiv「Flight of Dynamic Targeting on the CogniSAT-6 Spacecraft」(英語)
- NASA Science「NASA’s Prithvi Becomes First AI Geospatial Foundation Model In Orbit」(2026年5月7日、英語)
- IBM「IBM and NASA Release Open-Source AI Model to Support Lunar Exploration」(2026年9月10日、英語)
- ニュースイッチ「惑星ローバーを進化させる、東大・JAXAが開発したディープラーニング活用技術」
- Forbes JAPAN「JAXAが探査機と会話できるAIを開発へ」(2026年7月11日)
- NASA JPL「NASA’s Perseverance Rover Completes First AI-Planned Drive on Mars」(2026年1月30日、英語)
- Anthropic「Claude on Mars」(英語)